
圆满落幕丨2026具身感知融合与多模态大模型创新研讨会

随着具身智能从“算法构想”加速走向实体交互,多模态感知与大模型融合正成为推动产业落地的关键技术路径。从VLA架构重构决策范式,到VLM推动机器从“看懂”走向“理解”,再到视觉、触觉、力觉等多传感器融合,如何打通“感知—认知—行动”闭环,正成为具身智能迈向下一阶段发展的核心命题。与此同时,算力、数据、端侧部署以及软硬件适配等现实挑战,也让技术创新从实验室走向产业应用面临更多考验。
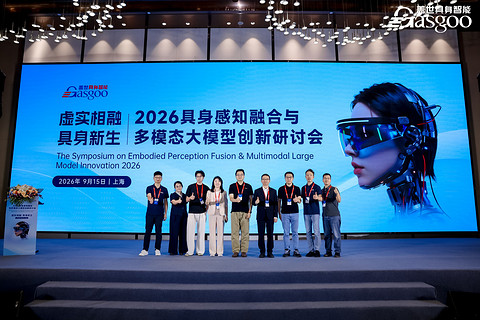
在此背景下,盖世具身智能主办的“2026具身感知融合与多模态大模型创新研讨会”于9月15日在上海举行。围绕技术范式、多模态感知融合、VLA架构、跨模态统一表征、算力与数据、端云协同、仿真进化及边缘推理等热点议题,来自大模型、机器人、芯片及传感器等领域的产业与技术专家展开深入交流,共同探讨具身智能从“算法”走向“实体”的关键路径,以及多模态感知与具身大模型融合发展的产业实践。
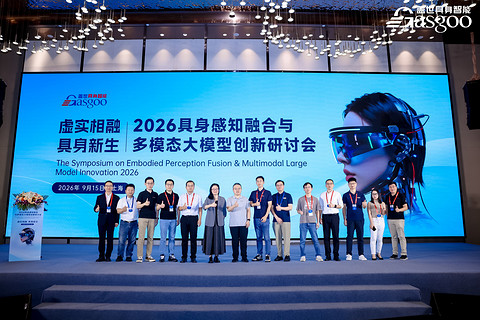
主办方欢迎致辞
盖世具身智能CEO顾晓颖表示,当前具身智能产业正处于从技术探索走向规模化落地的关键阶段,行业需要重点攻关多模态感知稳定性、任务泛化速度、成本控制以及物理世界安全共存等核心问题。围绕产业发展的关键需求,盖世具身智能将以“机器人产业连接者与赋能者”为定位,依托盖世汽车长期积累的汽车供应链资源与产业服务能力,加速机器人产业链上下游资源连接与量产落地。目前,盖世已建立具身智能产业数据库,收录超过2000家机器人相关企业,并计划于今年年底进一步扩充至超1万家,持续完善产业资源基础。
在此基础上,盖世具身智能正逐步构建覆盖供需对接、资讯内容、数据服务、活动连接和投资赋能等领域的服务体系,通过连接工业、康养、教育等应用场景与机器人本体及供应链企业,推动技术与需求的精准匹配。同时,盖世还将推动行业数据共创,面向机器人本体、核心零部件及场景需求方开放产业数据库,并倡导企业共享非涉密产销数据,共同建立更具行业公信力、兼具全球视角的机器人产销数据体系。
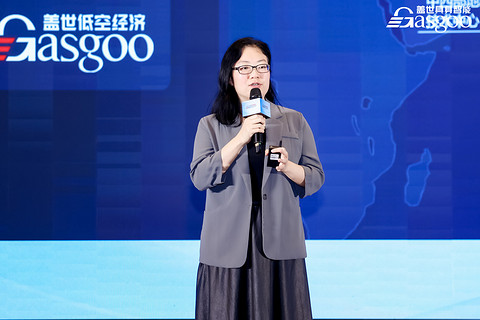
顾晓颖 | 盖世具身智能CEO
2026WAIC&WRC前沿洞察
盖世合伙人、研究院副总裁王显斌结合WAIC和WRC等行业展会调研成果,对当前人形机器人产业的发展现状与落地进程进行了梳理。他指出,今年全球人形机器人出货量预计约6万台,其中中国市场约5万台,但整体仍处于由研发验证向产业化落地过渡的阶段。目前国内应用仍以娱乐表演、科研等场景为主,3C、汽车、物流等领域的落地占比已提升至15%-20%,部分产品开始在4S店操作、家用抓取、药店分拣等场景进行验证,但距离规模化批量交付仍有一定距离。
从供应链来看,人形机器人执行系统成本占比接近一半,而汽车与机器人供应链具有较高重合度,随着规模化落地推进,核心零部件仍具备较大的降本空间。王显斌认为,未来人形机器人将从结构化、相对简单的场景逐步向非结构化场景拓展,但较长一段时间内仍将以小规模试点为主。
在技术层面,王显斌重点分析了大模型、算力、世界模型与数据体系的发展趋势。他表示,通用大模型在长程任务规划方面快速演进,大模型能力持续提升将进一步推动具身智能产业分工和价值重构,也将为机器人本体、视触觉感知算法等执行端企业带来新的机会。随着大模型、数据与硬件能力持续进化,人形机器人产业仍将经历较长的技术验证和场景拓展周期,真正的规模化应用有赖于感知、决策、执行及成本控制等环节的协同突破。
王显斌 | 盖世合伙人、研究院副总裁
在工厂中实践物理AI:从仿真走向真实世界部署
宇树正在构建AI辅助的闭环迭代体系,形成持续优化的正向循环,助力物理人工智能加速发展;宇树将继续专注人形与四足机器人产品的全栈自研,技术创新和规模制造,与全球开发者和产业伙伴共建生态,推动行业健康快速发展。
谢一鹏 | 宇树科技股份有限公司 工业场景解决方案负责人
世界模型,开启物理AGI新时代
极佳科技合伙人兼副总裁毛继明围绕通用世界模型的发展路径与技术布局进行了分享。他表示,极家世界成立于2023年,核心方向是构建通用世界模型技术体系,并将模型对物理世界的理解、预测能力进一步转化为行动能力,推动通用机器人在家庭、工厂等场景落地。在其技术框架中,世界模型主要由“世界生成”和“世界行动”两部分构成,前者负责预测动作带来的世界变化,后者则根据物理世界的观测结果生成执行动作,二者形成相互配合的闭环。按照其规划,世界模型将经历从视频理解、动作学习,到空间几何、物理规律建模,再到真实世界持续交互和自主进化的演进过程。
在技术落地方面,极家世界已形成由算法和数据共同构成的技术体系,并于今年8月发布最新版本产品。目前相关模型已在家庭、工业等场景实现连续多任务运行,并验证了数据规模与模型效果之间的正相关关系。毛继明认为,通用世界模型未来仍将经历较长的发展和迭代周期,随着模型对物理世界的理解与行动能力不断提升,有望进一步推动机器人、无人驾驶等领域的规模化应用,并带来更广泛的产业变革。
毛继明 | 极佳科技合伙人 & 副总裁
迈向泛在具身智能之路:物理原生的世界模型、数据结构与训练算法
光象实验室首席科学家吕尧围绕具身智能的发展方向、技术框架与产业实践进行了系统分享。他表示,人工智能正从以信息处理为核心的时代走向以物理交互为特征的新阶段,具身智能的核心在于通过感知、决策、控制和学习形成持续闭环,使智能体能够通过行动改变真实环境。围绕这一发展逻辑,光象实验室提出物理原生智能体系,从模型结构、数据结构和训练算法三个层面进行系统设计,通过显式物理知识与神经网络结合、动作与环境变化的因果建模,以及物理规律约束等方式,提升智能体对真实世界的理解和交互能力。
在技术落地方面,光象实验室已形成覆盖数据生成、模型训练、安全探索和部署集成的一站式开发体系,并推出物理原生世界模型及相关应用。相关技术已在自动驾驶、人形机器人和工业机器人等领域展开验证,包括端到端自动驾驶系统、全尺寸人形机器人连续乒乓球对打,以及可完成上下料、汽车尾线质检等任务的工业级具身智能机器人。吕尧认为,随着人工智能进一步从信息世界走向物理世界,未来需要通过模型、数据与算法的协同设计,推动具身智能从单一场景应用向更加通用的物理智能能力演进。
吕 尧 | 光象实验室首席科学家
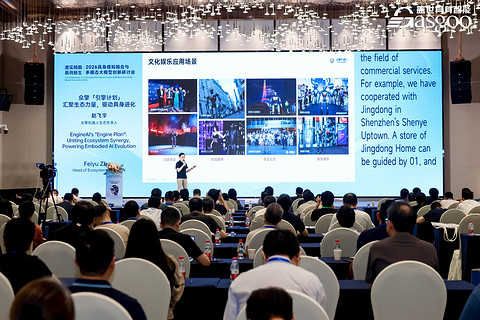
众擎「引擎计划」汇聚生态力量,驱动具身进化
众擎机器人生态负责人赵飞宇介绍了公司在人形机器人技术研发与商业化落地方面的最新进展。众擎坚持在机器人关节、整机、小脑和大脑等领域全栈自研,持续推进运动智能、交互智能、认知智能和作业智能等核心技术突破,并打造了身高173厘米的全尺寸通用人形机器人T800和身高135厘米的轻量级高动态通用具身智能体PM01等核心产品。目前,相关产品已在文娱展演、商业服务、智慧交管、工业智造和科研教育等多个场景展开应用,包括在立讯精密苏州工厂“上岗”并承担物料搬运和上下料作业,与京东合作开展门店导览导购,并拓展至时装周、景区服务及智慧交通等场景。
在生态建设方面,赵飞宇表示,众擎在机器人软硬件平台的基础上进一步开放机器人SDK、具身智能的运控与操作模型训练框架等资源,为开发者提供多方位支持。同时,公司将围绕产业共创、科研合作和人才培养三大方向拓展生态合作,通过机器人借测、项目合作、技术支持及人才实训等方式,推动更多开发者、科研机构和高校参与具身智能创新,加快机器人技术从产品能力向多元应用场景延伸。
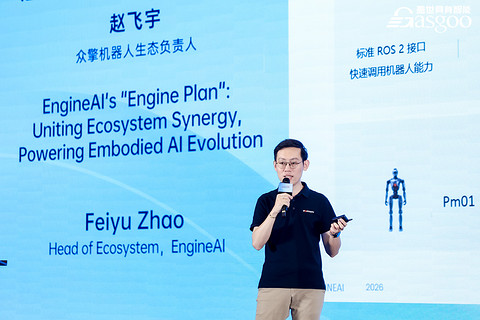
赵飞宇 | 众擎机器人生态负责人
从人手到灵巧手:触觉手套与具身智能数据采集
福莱新材AI算法总监廖永兴围绕具身智能触觉技术的应用价值与数据采集路径进行了分享。他表示,视觉主要负责识别物体位置和运动轨迹,而在发生接触后,握力调整、滑移判断等精细操作则需要触觉信号参与。对于粗粒度的抓取任务,触觉的重要性相对有限,但在精细操作中,触觉能够显著提升任务成功率。在数据获取方面,仿真数据、真机遥操作数据和无本体数据各有优势,分别适用于模型训练、真实效果验证和大规模数据积累,三者并非相互替代,而是需要形成互补的数据采集体系。
针对当前触觉数据采集存在的接触信息缺失、不同采集设备信号难以同步,以及采集数据向机器人灵巧手迁移困难等问题,廖永兴介绍了福莱新材近年来的产品迭代与技术探索。公司已完成多代触觉产品升级,并推出基础触觉手套、灵巧手适配终端以及融合触觉与手部姿态采集能力的相关产品,通过多信号同步、跨用户标定及信号漂移补偿等技术,提升触觉数据采集的准确性与一致性,为后续具身智能模型训练及灵巧操作能力提升提供数据基础。
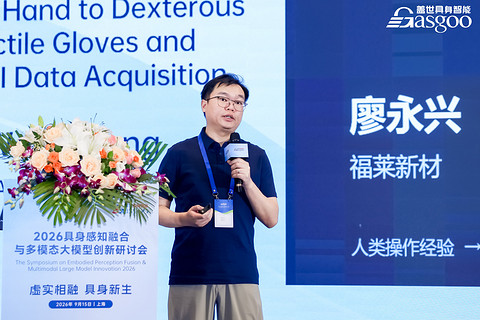
廖永兴 | 福莱新材AI算法总监
从SLAM到世界模型:构建具身智能的认知演进闭环
墨甲机器人多传感器融合负责人卓伟丰围绕企业发展、产品矩阵及具身智能技术演进进行了分享。他介绍,墨甲机器人于2025年1月成立,目前,公司已形成覆盖商业服务、民生服务和政务服务的产品矩阵,包括落地奇瑞海外4S店的墨鹰人形机器人、面向医院和家庭场景的导医及陪护机器人,以及已在多地路口投入使用的交警执勤机器人。同时,公司正在推进户外巡检机器狗及第二代人形机器人墨琼等产品研发,进一步拓展应用场景。
在技术方面,卓伟丰表示,传统机器人主要依赖几何建图和定位,能够获取空间坐标,但对场景中的物体及其关联关系理解有限。墨甲正在推动技术路线从几何建图向语义场景图、世界模型及物理模型逐步演进,并通过几何定位、场景理解与世界预测形成数据闭环,将模型预测与实际观测之间的偏差持续反馈至系统,提升建图、定位和场景理解能力。
在应用层面,相关产品已在长三角等地实现落地。其中,交警执勤机器人可与属地公安部门实现数据互通,支持违规检测、手势指挥和护学等任务;家庭陪护机器人支持儿童与家长实时通话,导医机器人则覆盖挂号、问诊、陪诊和引导等医院服务环节。
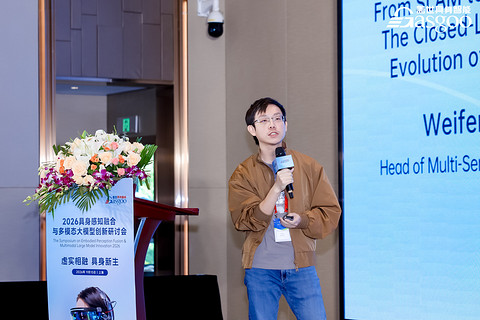
卓伟丰 | 墨甲机器人多传感器融合负责人
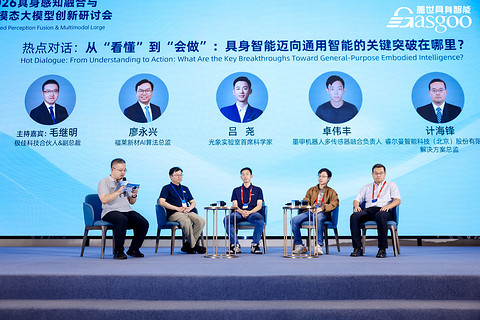
热点对话:从“看懂”到“会做”:具身智能迈向通用智能的关键突破在哪里?
接下来,大会进入热点对话环节。本次对话以“从‘看懂’到‘会做’:具身智能迈向通用智能的关键突破在哪里?”为主题,由极佳科技合伙人兼副总裁毛继明主持,福莱新材AI算法总监廖永兴、光象实验室首席科学家吕尧、墨甲机器人空间智能算法总监王冠、睿尔曼智能科技(北京)股份有限公司解决方案总监计海锋参与讨论。
围绕“VLA、世界模型与物理原生模型,谁才是具身智能的‘大脑’?”“从视觉到触觉、力觉,多模态感知如何真正进入决策闭环?”“真机数据、仿真数据与人类数据,谁将成为机器人进化的主力?”以及“具身智能真正规模化,最大的瓶颈到底是模型、数据、感知还是本体?”等话题,与会嘉宾展开深入交流。
从数据到能力——觅蜂百万小时无本体数据集与全链路技术体系
觅蜂具身智能科技有限公司技术副总裁刘力围绕具身智能的数据基础设施进行了分享,重点介绍了觅蜂科技的具身数据底座建设。他表示,目前公司已构建百万小时级具身数据集,覆盖超过500种细分任务、1万种真实场景和5万类物体,涵盖家居、办公、零售、生产等多类场景。数据全部来自真实任务、真实场景和真实动作的采集,并通过裸手、腕部及物理设备三类方式获取,同时融合视觉、触觉、力觉、音频等多模态动态信号,为机器人从人类意图理解到动作复刻提供数据基础。
在数据处理与应用方面,觅蜂科技已建立覆盖采集、处理、评估、复用和回流的数据闭环,通过长程动态切分、高精度位置重建、数据分级等技术,将真实世界中的连续动作转化为可用于模型训练的数据。同时,公司通过手部姿态重建、算法评估和失败数据回流等机制持续完善数据飞轮,让机器人执行过程中的错误进一步转化为模型迭代的数据。觅蜂科技正通过真实场景数据积累与持续闭环,推动具身智能从数据采集走向模型训练和实际部署。
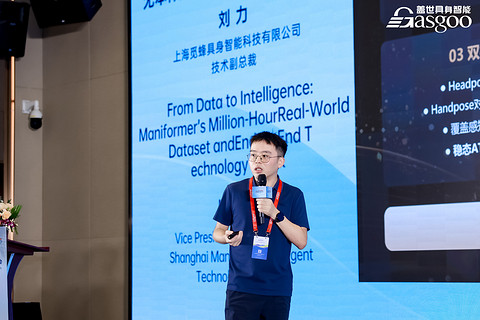
刘 力|上海觅蜂具身智能科技有限公司技术副总裁
物理AI驱动具身智能进化:从高保真仿真到真机部署
松应科技生态发展总监石茜子表示,当前行业从技术展示逐步走向实际交付,如何让机器人在客户现场稳定运行成为核心课题,而数据供给、多机协同和底层技术自主性仍是制约规模化落地的重要因素。真机数据虽然准确度较高,但获取成本和规模存在限制,仿真数据尚未形成完善的数据供给链路;面对多形态机器人协同作业的需求,行业也缺乏统一底座支持多机协同训练。此外,当前大量机器人团队依赖海外技术栈,底层能力受制于人,也带来供应链安全和数据合规等方面的考量。
针对上述问题,石茜子重点介绍了松应科技自主研发的物理人工智能操作系统及其生态布局。该系统定位于连接算力与模型的产业中间层,目前已完成与国内9家芯片厂商的兼容适配,并覆盖物理引擎、渲染、合成数据生成和强化学习等核心模块。通过多源数据接入、场景重建和物理属性赋值,系统能够在较低程度影响生产的情况下复刻真实场景。同时,通过场景采集、仿真训练、真机部署和数据回流形成闭环,将场景和任务进一步沉淀为可复用的数字资产与原子技能,提升仿真训练与实际部署之间的衔接效率。
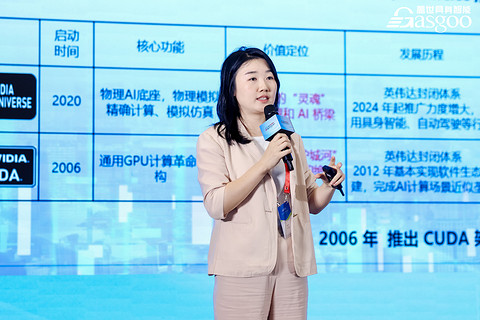
石茜子 | 松应科技生态发展总监
构建面向通用具身智能的数据系统
超维动力副总裁朱杰分享,超维动力的具身大脑技术经历了从固定场景验证到人形机器人迁移的演进过程,早期通过单一场景真机数据训练实现双机械臂控制,并在衣物等非刚性物体操作中验证了较强的场景泛化能力。公司进一步在人形机器人上搭载主动视觉模块,探索室外运动、乒乓球等真实人机互动场景,并针对跨个体球路泛化、实时响应和全身协同推理等问题进行技术攻关。在模型架构方面,公司采用视觉动作模型与世界模型结合的方式,提升视觉语义理解、关节运动推理及环境时序记忆能力。
在数据建设方面,朱杰表示,传统依赖专业动捕设备和数采工厂的数据采集方式存在成本高、效率低和场景适配性不足等问题。超维动力通过人类第一视角数据研究,探索“真实场景人类数据预训练+少量数据微调”的训练方式,并搭建轻量化头环采集设备和数据处理系统,降低真实场景数据采集门槛。他认为,通用具身智能的发展并非单纯依赖某一种模型架构,高质量、持续增长的真实场景数据仍是物理大模型持续进化的重要基础,只有覆盖更多场景、物体和任务,才能推动机器人从专用工具逐步走向更加通用的智能体。
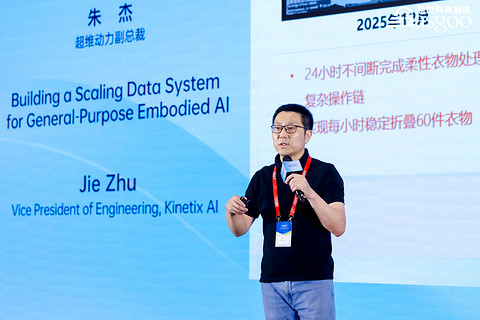
朱 杰 | 超维动力副总裁
具身智能数据训练场与远程作业机器人产业生态构建
睿尔曼智能科技(北京)股份有限公司解决方案总监计海锋表示,当前具身智能产业仍面临真机数据采集成本高、行业标准尚不统一等问题,行业关注重点也正从数据训练逐步转向真实场景落地。在他看来,本体、数据、算力和人才构成具身智能产业发展的核心要素,需要通过模型驱动机器人进入更多实际场景,但目前产业飞轮尚未完全跑通。未来,机器人还需要进一步降低成本,从目前的数十万元向万元级迈进,才能真正具备大规模普及的基础。
在数据与本体能力方面,睿尔曼已形成以轮式机器人和超轻量仿人机械臂为基础的产品体系,公司遵循相关数据标准,采集涵盖图像、相机标定等多维数据,并通过存储、网络、算力、机器人及数据处理等环节形成完整的数据生产体系。
计海锋还介绍了基于远程作业的真实场景数据采集模式,通过人在办公室远程操作机器人完成实际生产任务,在不干扰正常作业的同时持续获取真实数据,并逐步从人工远程作业向数据闭环和机器人自主作业演进。目前,该模式已在常州落地,并拓展至多家客户的真实生产场景。
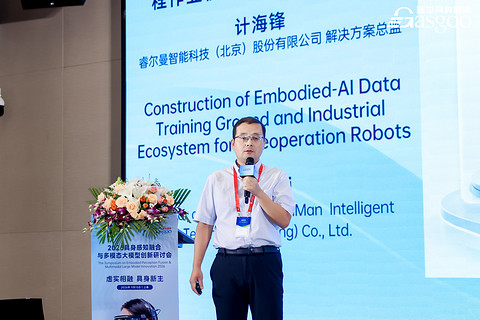
计海锋 | 睿尔曼智能科技(北京)股份有限公司 解决方案总监
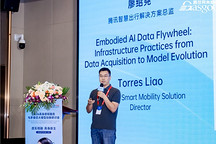
具身智能数据飞轮:从数据采集到模型进化的基础设施实践
腾讯智慧出行解决方案总监廖绍尧分享,随着机器人本体、大模型、芯片及云服务等产业参与者加速进入具身智能领域,真实场景落地已成为行业共识,但数据差距以及物理示教、遥操作、仿真、人类第一视角等不同数据采集方式的局限,仍是产业进一步发展的关键挑战。参考智能驾驶的发展路径,具身智能也将经历快速迭代并逐步走向技术收敛,而终端规模化量产与数据持续迭代将成为支撑产业发展的重要基础。
在数据飞轮建设方面,腾讯围绕数据采集、预处理、模型训练、仿真验证、端侧部署与数据回流构建全链路方案。在数据采集环节,通过云端互联通道和传输方案提升远程操作的数据传输效率;在数据处理与模型训练环节,通过多模态数据湖、算力调度和存储优化支撑大规模数据处理及模型训练;在仿真环节,通过云端仿真环境和工具链降低部署与调试成本;在部署环节,则采用云、边、端协同架构,将不同任务分配至相应层级。与此同时,腾讯持续开放机器人实验室平台及相关工具链,并推动与不同算力、模型和工具链的适配,进一步完善具身智能产业生态。
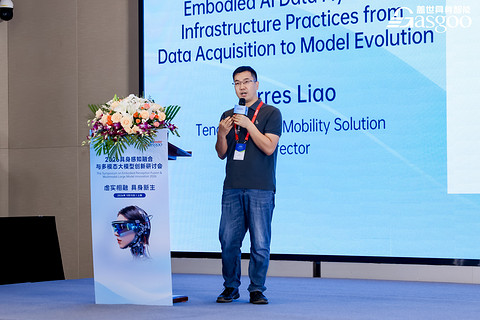
廖绍尧 | 腾讯智慧出行解决方案总监
具身数据驱动机器人智能进化:从数据采集到自主学习闭环
无问智科解决方案专家严玮表示,相较于自动驾驶,具身智能数据在获取难度、场景复杂度和自由度等方面更高,当前行业仍面临数据成本高、完整工具链不足以及缺乏统一评估标准等问题。针对这些痛点,无问智科构建了“采集世界、生成世界、模拟世界”三阶数据闭环,通过真实数据采集、场景生成和仿真训练打通真实世界与虚拟世界。公司已在浙江湖州德清建成具身智能数据采集场,累计数据规模超过50万小时,同时开展工厂、物流、商超等真实场景的“野采”,覆盖视觉、力觉、触觉等多模态数据,并通过无本体数据采集降低数据获取门槛。
在仿真能力建设方面,无问智科搭建了覆盖资产构建、场景生成、训练和测评的完整工具链,并形成两类场景生成路径:一类基于真实场景扫描,可实现高精度还原;另一类依托大模型生成,能够以更低成本构建泛化场景。同时,公司针对柔体、流体、线缆等复杂对象持续优化仿真能力,以适配家庭、工业等场景需求。在此基础上,无问智科也在推进具身智能测评体系建设,围绕机器人抓、拿、放等基础动作,从指令跟随、物体识别等维度评估任务完成情况,并参与相关行业标准制定。严玮认为,随着真实数据、无本体数据和仿真数据进一步形成互补,完善的数据与仿真闭环将成为推动具身智能模型持续迭代和产业落地的重要基础。
严 玮 | 无问智科解决方案专家
全功能GPU与具身智能的协同进化
摩尔线程生态高级总监郭华分享,摩尔线程目前围绕模型训练、资源生产和智能体生产三大工程展开布局,其中智能体生产工程覆盖数字智能体与物理智能体的全流程,并依托全功能图形处理器提供人工智能训练与推理、图形渲染、物理仿真等能力。在模型训练方面,摩尔线程已联合相关团队完成世界模型、千卡级具身大脑模型等训练,并持续推动国产芯片在大模型训练中的应用。
在具身智能生产流程方面,摩尔线程围绕数据生成、模型训练、仿真评测和端侧部署构建完整方案,通过图形渲染能力支持训练数据生成,基于国产芯片底座开展视觉语言动作模型训练,并通过异构计算优化提升模型训练效率。同时,公司推出机器人仿真评测平台,为具身模型提供仿真任务搭建和评测能力,并推出长江系列系统级芯片,为模型裁剪、量化及端侧部署提供算力支持。郭华表示,通过打通云侧训练、端侧部署与数据回流,摩尔线程希望进一步形成完整的数据迭代闭环,为具身智能产业提供国产算力基础。
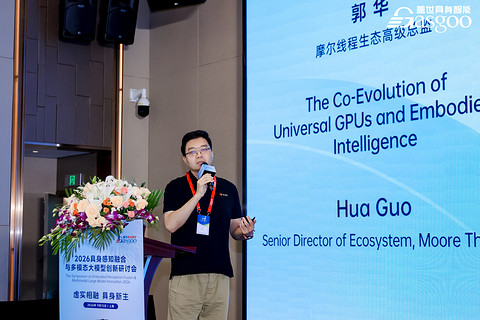
郭 华 | 摩尔线程生态高级总监
软硬一体,系统协同:构建具身智能AI底座
高通技术公司产品市场总监陈本东围绕具身智能产业发展趋势及机器人解决方案进行了分享。他表示,人工智能正在经历从文本处理、音视频处理、情境化应用向具身智能演进的新阶段,核心变化是从信息世界走向物理世界交互,人工智能也将从工具进一步发展为能够自主规划和执行任务的智能体。
与此同时,机器人产业已从环境感知、移动运输逐步进入灵巧操作能力攻坚阶段,并将进一步向多智能体协同发展。面对机器人对低功耗、低时延和高智能的综合要求,计算也将形成覆盖终端、边缘与云端的连续体,不同任务根据需求匹配最合适的计算位置。
在机器人解决方案方面,高通已构建覆盖不同算力层级的芯片产品矩阵,并推出面向工业自动化的iQ系列产品。其中,iQ-8可用于人形机器人运动控制,iQ-9已应用于机器狗场景,iQ-10最高可提供700 TOPS的人工智能算力,其同架构产品已在自动驾驶领域实现量产。同时,公司正与国内人形机器人企业开展合作,将数据闭环与高通软硬件系统结合,并依托在手机和自动驾驶领域积累的规模化量产经验,为机器人产品在散热、远程升级和软件生命周期管理等方面的规模化运营提供支持。
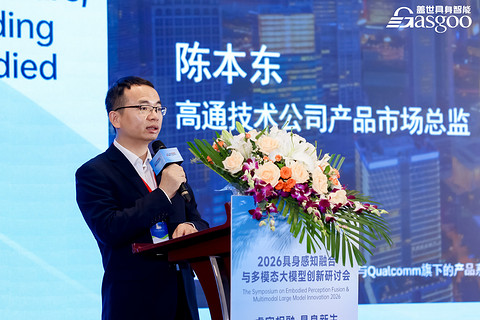
陈本东 | 高通技术公司产品市场总监
从基座模型到AOS:端云协同的 Agent 工程实践
阶跃星辰解决方案总监焦辉围绕全球大模型发展阶段及核心方向进行了分享。他表示,当前大模型整体正处于从L3向L4过渡阶段,模型能力将从整合已有方法进一步走向生成新方法和自主迭代,AI for Research、AI for AI成为重要发展方向。同时,大模型正从数字世界向物理世界延伸,智能座舱、AI眼镜、具身智能等将成为重要载体。围绕这一趋势,阶跃星辰构建了端云协同的AOS架构,通过云端模型、垂类生态、用户记忆和端侧硬件等模块协同,兼顾智能、安全与低时延,目前已在智能座舱领域实现规模化应用,覆盖超过100万辆汽车。
在模型能力方面,阶跃星辰已形成覆盖服务模型、轻量模型和端侧模型的模型矩阵,并拓展至语音、图像和推理等领域,其端到端语音及实时交互能力已率先在智能座舱完成规模化验证。焦辉表示,未来随着端侧算力和功耗持续优化,AOS架构有望进一步复用至AI眼镜、具身智能等物理人工智能场景,通过模型基础能力、工程化能力与场景落地能力协同,推动大模型向更多实体终端延伸。
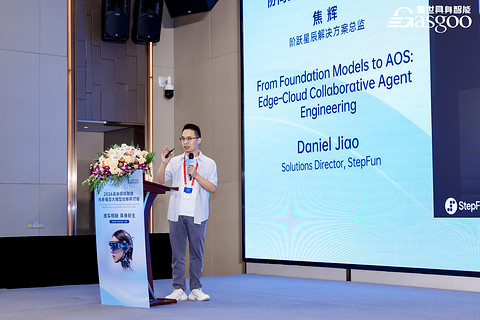
焦 辉 | 阶跃星辰解决方案总监
AMD物理AI全栈方案
AMD物理AI市场拓展经理应毅辰指出,传统机器人采用CPU负责运动控制、GPU或NPU负责AI感知的“大小脑”架构,需要通过跨芯片通信完成数据交换,容易带来延迟和算力浪费。AMD正推动基于统一内存的融合架构,将运动控制与AI计算进一步整合,可将片内数据通信延迟从毫秒级降至微秒级。基于近20年的机器人及机械臂业务积累,AMD今年7月推出X100高端系列和P100中低端系列,覆盖不同算力需求,其中X100最高支持128GB统一内存、50T NPU算力,并针对工业场景提供宽温运行及10年产品使用周期保障。
在软硬件生态方面,AMD提供覆盖操作系统、AI组件、中间件及第三方IP集成的完整开发工具链,并通过实时Linux和虚拟化技术满足机器人控制对确定性时延的要求。同时,依托统一软件栈实现云端与边缘端的模型迁移,并通过适配中间件降低现有算法和算子的迁移成本。在硬件侧,AMD还提供模块化核心板及完整开发套件,支持AI推理、运动控制和多传感器接入。应毅辰表示,AMD将联合AI技术伙伴、本土及海外整机企业、仿真服务商和第三方供应商完善具身智能产业生态,并面向行业开放软硬件参考设计,适配轮式、足式、工业及家庭等不同形态的机器人。
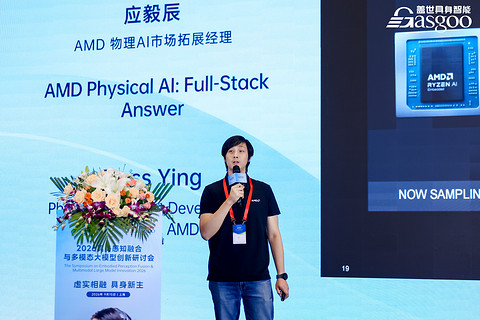
应毅辰 | AMD 物理AI市场拓展经理
云边端协同赋能具身智能:从单机智能走向群体智能
中兴通讯股份有限公司机器人产品规划总工张慧指出,机器人受空间、功耗和场景多样性限制,本体算力有限,需要通过云边端协同灵活部署模型,根据时延、算力、隐私和断网容错等需求动态调度资源。同时,机器人正从单机智能向多机协同演进,弱耦合任务可通过云端调度,而双机协同搬运等强耦合任务则需要毫秒级传感数据同步,以保障协作可靠性。
在产业实践方面,中兴通讯依托网络、通信和算力领域的技术积累,推进具身智能软硬件一体化布局,并自研工业机器人本体、灵巧手等产品,同时复用汽车领域的芯片、通信及操作系统技术。相关方案已落地商业服务、3C制造柔性操作和远程操控等场景,并建立覆盖真机采集、仿真合成和数据增广的数据处理体系。张慧表示,未来还将通过建设统一技能库和能力商城,推动模型、协议及工具跨机器人复用,加快具身智能从单机能力向群体智能演进。
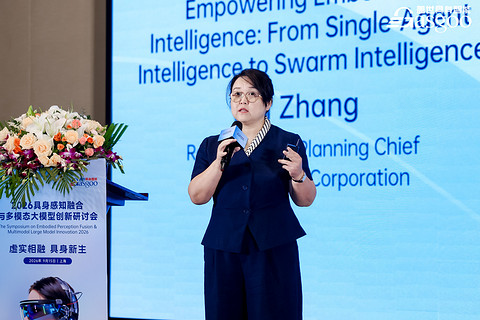
张 慧 | 中兴通讯股份有限公司机器人产品规划总工
面向具身与汽车的AI算力新基建:芯云模一体化技术架构与战略
阿里云AI汽车行业高级解决方案架构师郑洋表示,阿里云已围绕芯片、云计算、服务器和模型等环节展开布局,在算力侧通过平头哥一体化芯片及多元异构算力提供基础支撑,在云平台侧持续面向AI和通用人工智能进行升级。同时,千问模型采用开放开源路线,覆盖不同尺寸和模态,可适配从端侧到大规模集群的多种部署需求。随着大模型从聊天工具向解决问题、执行任务转变,数字与物理世界融合、复杂任务自主处理及多智能体协作正成为重要发展方向。
在具身智能领域,阿里云已构建覆盖研究、生产和商业化的基础模型体系,以千问视觉语言动作模型为统一底座,并进一步形成质检、导航和操作等垂直模型。其中,操作模型可适配20余种机器人及多类动作标准,降低跨机型迁移成本;导航模型可支持机器人自主完成目标寻找、避障等任务,管理模型则能够通过多机器人平台下发指令,并根据环境变化和动态指令调整任务执行。郑洋表示,阿里云将进一步推动模型、算力与机器人应用协同,为具身智能规模化落地提供基础支撑。
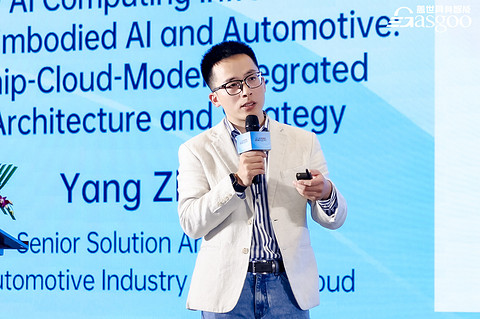
郑 洋 | 阿里云AI汽车行业高级解决方案架构师
至此,2026具身感知融合与多模态大模型创新研讨会圆满落幕。与会嘉宾围绕具身智能技术演进、多模态感知、数据与算力、云边端协同及产业落地等议题展开深入交流,共同探讨人工智能从“看懂”走向“会做”的关键路径。未来,盖世汽车也将持续关注具身智能及相关前沿技术发展,搭建产业交流与合作平台,推动技术创新与产业实践进一步融合。
来源:第一电动网
作者:盖世汽车
本文地址:
以上内容转载自盖世汽车,目的在于传播更多信息,转载内容并不代表第一电动网(www.d1ev.com)立场。
文中图片源自互联网,如有侵权请联系admin@d1ev.com删除。