
DGIST开发新算法 使自主机器人避免88%的不必要计算

盖世汽车讯 雷达是自主移动机器人的关键传感器,利用无线电波来测定周围障碍物的距离、速度和方向。由于雷达在雨、雪、雾等恶劣天气条件下仍能可靠运行,它被视为一种必不可少的传感器,可与摄像头及激光雷达(LiDAR)形成互补。
然而,传统的雷达信号处理方法虽然计算效率高,却难以精确区分彼此靠得很近的物体。尽管多重信号分类(MUSIC)等超高分辨率算法能够克服这一局限,但其计算负载过大,无法在紧凑型机器人系统上实现实时处理。
据外媒报道,为了克服这一局限,大邱庆北科学技术院(Daegu Gyeongbuk Institute of Science and Technology,DGIST)研究团队开发了一种名为“自适应网格细化MUSIC”(Adaptive Grid-Refinement MUSIC)的新算法。
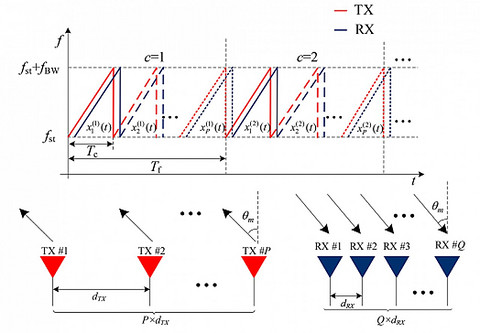
图片来源:DGIST
来源:第一电动网
作者:盖世汽车
本文地址:
以上内容转载自盖世汽车,目的在于传播更多信息,转载内容并不代表第一电动网(www.d1ev.com)立场。
文中图片源自互联网,如有侵权请联系admin@d1ev.com删除。
相关内容
全部评论·0
暂无评论