
不再各自为战:新能源汽车迈入跨域融合的智能体时代

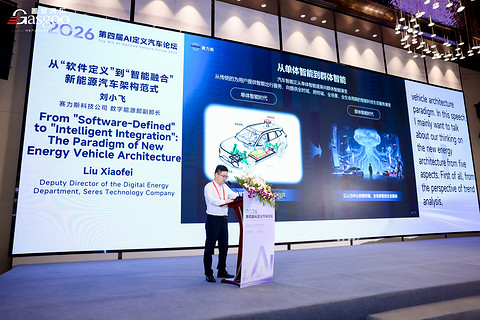
2026年9月18日,在盖世汽车第四届AI定义汽车论坛上,赛力斯科技公司数字能源部副部长刘小飞以《从“软件定义”到“智能融合”新能源汽车架构范式》为题发表演讲,系统阐述了其团队对下一代汽车架构的思考。
这一命题的提出并非偶然——盖世汽车研究院数据显示,汽车软件架构正加速从软件定义汽车向AI定义汽车演进,其底层逻辑正从功能响应迈向主动感知、自主决策与持续进化。在这一背景下,刘小飞所代表的赛力斯实践,为行业提供了一个值得审视的观察样本。
架构重构:从“各域聪明”到“协同融合”
刘小飞在演讲中提出的核心判断是:过去几年汽车智能化呈现“单点突破”的特征,智驾、座舱、底盘各自越来越聪明,但下一代汽车不应是“各自的聪明”,而应是“协同的融合”。
这一判断与行业趋势相吻合。据相关权威技术综述指出,汽车产业正在经历从分布式电子控制单元向集中式区域计算平台的根本性架构演变,这一范式转变正在重塑整个行业的技术底座。
中央计算平台正是这一演变的核心载体。刘小飞将之比喻为汽车的“大脑”,强调其最大变化在于高集成度——将智驾、座舱等功能域的计算资源整合,实现数据、算法与算力的充分共享。
图片来源:风云新能源
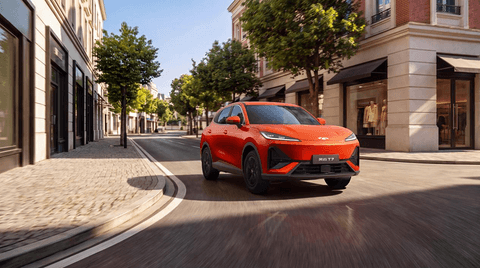
在量产层面,这一理念已有落地验证。德赛西威舱驾一体方案已搭载于奇瑞风云T7实现大规模量产,突破了传统座舱与智驾相互独立的“双脑架构”痛点。地平线于2026年4月发布的星空芯片,基于5nm车规制程,BPU算力达到650TOPS,以一颗芯片同时支持座舱数字AI与高阶辅助驾驶大模型的部署,为中央计算架构提供了国产芯片方案。
赛力斯也在这一方向上持续推进,其魔方技术平台2.0定位为AI驱动的智慧电动平台,中央计算+区域控制电子电气架构已在全新一代问界M9上实现量产。
与“大脑”相对应的是“小脑”与“神经系统”。
刘小飞将区域控制器比作汽车的神经系统,负责指令传递与信息回传。这一架构带来的效率提升有具体数据支撑:通过区域集成,ECU数量可减少50%以上,线束减少超3.5公里,车重降低25至30公斤,成本节约最高可达30%。
在软件架构层面,刘小飞提出分层设计思路,通过设备抽象层、原子服务层、组合服务与应用APP的逐层解耦,提升软件复用性并缩短车型迭代周期。这一思路与行业从分层式软件架构走向AI原生架构的趋势方向一致。
体验重构:从“出行工具”到“智能体伙伴”
在刘小飞的论述中,技术架构的最终指向是用户体验的重构。他提出,未来汽车应定位为“全域智能中枢”与“懂你的移动伙伴”,这一判断触及了当前汽车智能化转型中一个容易被忽视的问题:技术如果停留在实验室,就不能真正服务于用户。
端云一体架构是实现这一目标的关键技术路径。刘小飞将其概括为“云端快思考+车端慢思考”——车端负责实时响应与安全操作,云端承担大模型深度推理与长期规划。
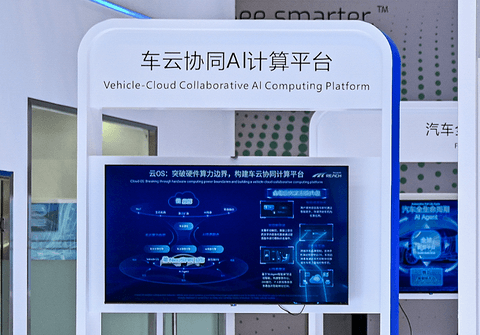
图片来源:东软睿驰
这一思路并非停留在架构设想层面。从产业实践看,端云协同正在从技术方案走向规模化落地。例如,东软睿驰推出的车云协同AI计算平台云OS已在多家头部车企实现规模化量产落地,累计装车量超过百万辆,将云端弹性算力与车端低延迟算力进行一体化调度。伟世通与英伟达联合推出的边缘-云AI仲裁架构,同样支持AI工作负载在车载硬件与云端基础设施之间动态分配,以平衡实时响应、数据隐私与网络连接的多维需求。
在端侧能力方面,面壁智能与吉利联合定制开发的端侧多模态大模型已在银河M9智能座舱平台实现量产部署,具备舱内外环境的多模态感知融合能力。科大讯飞发布的星火座舱端侧多模态大模型产品矩阵,提供从0.5B到7B等多种尺寸的模型选择,适配不同算力平台与车型配置需求。这些进展表明,“智能体伙伴”的构想正在从概念走向现实。
值得注意的是,刘小飞特别强调了“可成长性”——汽车竞争力不只取决于出厂功能,更取决于交付后的进化速度。这一观点指向了一个更深层的产业逻辑:汽车正在从一次性交易转变为持续性的深度服务关系。区域控制器支持的OTA无感升级、端云数据闭环驱动的模型迭代,都在为这一转变提供技术基础。
结语:
刘小飞的分享,与其说是赛力斯一家企业的技术路线图,不如说是对汽车产业下一阶段竞争逻辑的一次审视。当智能化从单点突破走向跨域融合,车企面临的已不是“要不要融合”的选择题,而是“以何种架构实现融合”的必答题。
架构范式的选择,表面上是技术路线的取舍,深层则关乎数据、算力与用户体验能否在同一体系内形成闭环。行业趋势已经提供了方向,但真正的分水岭仍在于企业能否将架构能力转化为持续进化的产品体验。
从这层意义上说,智能融合时代的竞争,才刚刚开始。
来源:第一电动网
作者:盖世汽车
本文地址:
以上内容转载自盖世汽车,目的在于传播更多信息,转载内容并不代表第一电动网(www.d1ev.com)立场。
文中图片源自互联网,如有侵权请联系admin@d1ev.com删除。